VectorSymbol
VectorSymbol[v]
名前が v のベクトルを表す.
VectorSymbol[v,d]
長さが d のベクトルを表す.
VectorSymbol[v,d,dom]
要素が領域 dom にあるベクトルを表す.
詳細
- VectorSymbol[v,d,dom]の名前 v は任意の式でよい.
- VectorSymbol[v,d,dom]の有効な次元指定 d は任意の正の整数でよい.記号的な次元指定を使うことも可能である.
- VectorSymbol[v,d,dom]の要素領域指定 dom には以下がある.
-
Complexes 複素数 Integers 整数 Reals 実数 NonNegativeReals x≥0の実数 x PositiveReals x>0の実数 x - VectorSymbolオブジェクトは,リストを扱う算術関数および他の多くの関数の他のリスト引数とは自動的には組み合されない.
- 最適化関数,方程式のソルバ,Dは,VectorSymbolオブジェクトがベクトル変数を表すことを認識する.
例題
すべて開く すべて閉じる例 (1)
長さ n で名前"v"のベクトルを表すために変数 v の値を割り当てる:
v = VectorSymbol["v", n]v + w + {1, 2}v - vDは v がベクトル変数であることを認識する:
D[v.v, v]スコープ (5)
v = VectorSymbol["v", n];D[v, v]D[Total[v], v]D[Moment[v, r], v]v = VectorSymbol["v", n];D[v[x].v[x], x]D[Mean[v[x]], x]u = VectorSymbol["u", n, Reals];D[StandardDeviation[u], u]v = VectorSymbol["v", 3];ConvexOptimization[v.{1, 2, 3}, v.v <= 9, v]Minimize[{Norm[v], Total[v] >= 3}, v]v = VectorSymbol["v", 3];Solve[v.{1, 2, 3} == 4 && v.v == 5 && Total[v] == 6, v]FindInstance[v.v == 1 && Total[v] >= 3 / 2, v]アプリケーション (7)
x = VectorSymbol["x", 3];LinearOptimization[Total[x], Total[x + {1, 2, 3}] >= 4, x]Total[y + {1,2,3}]は拡張するので,デフォルトでスカラーとして扱われる変数 y を使ってもうまくいかない:
Total[y + {1, 2, 3}] n 次元の k 点の集合を囲い込んでいる最小の包み込み球の半径  と中心
 を求める:
n = 3;
k = 47;c = VectorSymbol["c", n];
p = RandomReal[{-1, 1}, {k, n}];Norm[pi-c]<=r ならこの球は点  を包み込む:
res = ConvexOptimization[r, Table[Norm[Indexed[p, {i}] - c] <= r, {i, k}], {r, c}]Graphics3D[{Point[p], {Opacity[0.2], LightBlue, Ball[c, r] /. res}}]n = 7;
k = 33;c = VectorSymbol["c", n];
p = RandomReal[{-1, 1}, {k, n}];
ConvexOptimization[r, Table[Norm[Indexed[p, {i}] - c] <= r, {i, k}], {r, c}]y = VectorSymbol["y"];equation = y'[t] + (1 + t) y[t];
sol = First[NDSolve[{equation == {0, 0}, y[0] == {1, -1}}, y, {t, 0, 1}]];Plot[y[t] /. sol, {t, 0, 1}]Plot[equation /. sol, {t, 0, 1}]u = RandomInteger[{-10 ^ 6, 10 ^ 6}, {7}] / 10 ^ 6;
eps = RandomInteger[{-10 ^ 6, 10 ^ 6}, {7}] / 10 ^ 16;t0 = Variance[u];N[Variance[u + eps] - t0, 20]v = VectorSymbol["v", 7, Reals];
d1 = D[Variance[v], v]t1 = t0 + (d1 /. v -> u).eps;N[Variance[u + eps] - t1, 20]d2 = D[d1, v]t2 = t1 + 1 / 2Normal[d2].eps.eps;二次導関数は  に依存しないので,次数2の近似は厳密値に等しい:
Variance[u + eps] - t2最尤法を使って与えられたデータを最もよくフィットするGammaDistributionパラメータを求める:
SeedRandom[1234];data = RandomVariate[GammaDistribution[1, 2], 1000];f = Refine[PDF[GammaDistribution[α, β]][x], x > 0]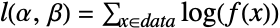
v = VectorSymbol["v", 1000];l = Total[Log[f /. x -> v]]
dl = D[l, {{α, β}}]

eqns = Thread[Expand[Normal[dl /. v -> data]] == 0]NSolve[eqns, {α, β}, MaxRoots -> 1]Show[{Histogram[data, Automatic, "PDF"], Plot[PDF[GammaDistribution[α, β] /. %[[1]]][x], {x, 0, 9}]}]EstimatedDistributionを使った計算結果と比較する:
EstimatedDistribution[data, GammaDistribution[α, β]]ポートフォリオ最適化問題の最適性の条件を,期待利益  ,標準偏差
 で求める:
x = VectorSymbol["x", n];
μ = VectorSymbol["μ", n];
Σ = MatrixSymbol["Σ", {n, n}];
Subscript[μ, p] = μ.x;
Subscript[σ, p] = Sqrt[x.Σ.x];
目的は,アセットの重みのベクトル  が
 を満足するときに
 を最大にすることである.制約条件を使って
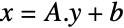 を表すことができる.ここで,制約がないベクトル変数
 は
 の最初の
 座標からなる:
A = MatrixSymbol["A", {n, n - 1}];
y = VectorSymbol["y", n - 1];
b = UnitVector[n, n];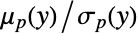
cond = D[Subscript[μ, p] / Subscript[σ, p] /. x -> A.y + b, y] == 0
cond /. A.y + b -> x方程式 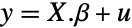 で表される線形回帰モデルの対数尤度関数の傾きを計算する.ここで,
 は正規分布に従う平均が0で分散が
 の確率変数である:
y = VectorSymbol["y", n];
X = MatrixSymbol["X", {n, k}];
β = VectorSymbol["β", k];
u = VectorSymbol["u", n];
l = -n / 2Log[σsquared] - 1 / (2σsquared)u.u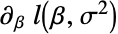
Subscript[l, β] = D[l /. u -> y - X.β, β]
Subscript[l, β] /. y - X.β -> u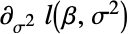
Subscript[l, σ^2] = D[l, σsquared]特性と関係 (3)
TensorRank[VectorSymbol["a"]]TensorDimensionsを使って行列の記号表現の次元を取得する:
TensorDimensions[VectorSymbol["a", {d}]]VectorSymbol["name"]は未知の次元の行列を表す:
TensorDimensions[VectorSymbol["a"]]ArraySymbol[a,m]とVectorSymbol[a,m]はどちらもベクトルを表す:
TensorDimensions[VectorSymbol["a", m]] == TensorDimensions[ArraySymbol["a", m]]テキスト
Wolfram Research (2024), VectorSymbol, Wolfram言語関数, https://reference.wolfram.com/language/ref/VectorSymbol.html.
CMS
Wolfram Language. 2024. "VectorSymbol." Wolfram Language & System Documentation Center. Wolfram Research. https://reference.wolfram.com/language/ref/VectorSymbol.html.
APA
Wolfram Language. (2024). VectorSymbol. Wolfram Language & System Documentation Center. Retrieved from https://reference.wolfram.com/language/ref/VectorSymbol.html