

RiskAchievementImportance
RiskAchievementImportance[rdist,t]
ReliabilityDistribution rdist の全成分の時間 t におけるリスク増加重要度を与える.
RiskAchievementImportance[fdist,t]
FailureDistribution fdist の全成分の時間 t におけるリスク増加重要度を与える.
詳細
- RiskAchievementImportanceはリスク増加価値としても知られている.
- 成分
 の時間 t におけるリスク増加重要度
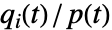 で与えられる.ただし,
 は
 番目の成分が故障したときに系が故障する確率,
 は系が故障する確率である.
- 結果は rdist または fdist における分布リストの成分順で返される.
例題
すべて開く すべて閉じる例 (3)
ℛ = ReliabilityDistribution[x∨y, {{x, ExponentialDistribution[1]}, {y, ExponentialDistribution[4]}}];結果はReliabilityDistributionにおける分布リストと同じ順で返される:
{Subscript[ra, x], Subscript[ra, y]} = RiskAchievementImportance[ℛ, t]Plot[{Subscript[ra, x], Subscript[ra, y]}, {t, 0, 2}, Filling -> Axis, AxesOrigin -> {0, 0}]ℛ = ReliabilityDistribution[x∨y, {{x, ExponentialDistribution[Subscript[λ, 1]]}, {y, ExponentialDistribution[Subscript[λ, 2]]}}];RiskAchievementImportance[ℛ, t]ℱ = FailureDistribution[x∧y, {{x, WeibullDistribution[2, 3]}, {y, WeibullDistribution[3, 2]}}];RiskAchievementImportance[ℱ, t]Plot[Evaluate[%], {t, 0, 3}, Filling -> Axis]スコープ (19)
ReliabilityDistributionモデル (10)
ℛ = ReliabilityDistribution[x∨y, {{x, ExponentialDistribution[λ]}, {y, ExponentialDistribution[λ]}}];RiskAchievementImportance[ℛ, t]ℛ = ReliabilityDistribution[x∧y, {{x, ExponentialDistribution[λ]}, {y, ExponentialDistribution[λ]}}];RiskAchievementImportance[ℛ, t]動くためには寿命分布の等しい3つの成分のうち2つが必要な系:
ℛ = ReliabilityDistribution[BooleanCountingFunction[{2, 3}, {x, y, z}], {{x, ExponentialDistribution[λ]}, {y, ExponentialDistribution[λ]}, {z, ExponentialDistribution[λ]}}];RiskAchievementImportance[ℛ, t]//Simplifyd = ExponentialDistribution[1];ℛ = ReliabilityDistribution[x∧(y∨z), {{x, d}, {y, d}, {z, d}}];ra = RiskAchievementImportance[ℛ, t]成分  が最も重要であり,
 と
 はその対称性のゆえに等しく重要である:
Plot[Evaluate@MapThread[Tooltip, {ra, {x, y, z}}], {t, 0, 2}, PlotRange -> {0, 5}]d = ExponentialDistribution[1];ℛ = ReliabilityDistribution[x∨(y∧z), {{x, d}, {y, d}, {z, d}}];ra = RiskAchievementImportance[ℛ, t]Plot[Evaluate@MapThread[Tooltip, {ra, {x, y, z}}], {t, 0, 4}, PlotRange -> {0, 5}]{Subscript[d, 1], Subscript[d, 2], Subscript[d, 3]} = {ExponentialDistribution[1], ExponentialDistribution[1], ExponentialDistribution[λ]};ℛ = ReliabilityDistribution[x∧(y∨z), {{x, Subscript[d, 1]}, {y, Subscript[d, 2]}, {z, Subscript[d, 3]}}];ra = RiskAchievementImportance[ℛ, t]//Simplify並列成分の一つである  を悪化させた場合の重要度の変化を示す:
Table[Plot[Evaluate@MapThread[Tooltip, {ra /. λ -> k, {x, y, z}}], {t, 0, 1}, PlotRange -> {0, 6}, PlotLabel -> k], {k, 1, 5, 2}]dists = {{x, ExponentialDistribution[1]}, {y, ExponentialDistribution[2]}, {z, ExponentialDistribution[1]}};ℛ = ReliabilityDistribution[x∧(y∨z), dists];時間の特定の1点における重要性尺度を厳密な結果として求める:
RiskAchievementImportance[ℛ, 3 / 2]//SimplifyRiskAchievementImportance[ℛ, 1.5]RiskAchievementImportance[ℛ, t]//Simplify任意の有効なReliabilityDistributionを使うことができる:
{Subscript[𝒟, 1], Subscript[𝒟, 2]} = {ExponentialDistribution[1], ExponentialDistribution[2]};ℛ = ReliabilityDistribution[x∨y, {{x, Subscript[𝒟, 1]}, {y, StandbyDistribution[Subscript[𝒟, 2], {Subscript[𝒟, 2], Subscript[𝒟, 2]}]}}];RiskAchievementImportance[ℛ, t]
Plot[Evaluate@%, {t, 0, 2}]ReliabilityDistributionは多くの異なる分布を含むことができる:
ℛ = ReliabilityDistribution[x∧y∧z, {{x, LogNormalDistribution[1, 3]}, {y, RayleighDistribution[2]}, {z, WeibullDistribution[1, 2]}}];RiskAchievementImportance[ℛ, t]部分系の重要度尺度を得るために段階を追って系をモデル化する:
ℛsub = ReliabilityDistribution[x∧y, {{x, ExponentialDistribution[1]}, {y, ExponentialDistribution[1]}}];ℛ = ReliabilityDistribution[z∨r, {{z, ExponentialDistribution[1]}, {r, ℛsub}}];ra = RiskAchievementImportance[ℛ, t]Plot[Evaluate@MapThread[Tooltip, {ra, {z, r}}], {t, 0, 4}]FailureDistributionモデル (9)
ℱ = FailureDistribution[x∨y, {{x, ExponentialDistribution[λ]}, {y, ExponentialDistribution[λ]}}];RiskAchievementImportance[ℱ, t]ℱ = FailureDistribution[x∧y, {{x, ExponentialDistribution[λ]}, {y, ExponentialDistribution[λ]}}];RiskAchievementImportance[ℱ, t]ℱ = FailureDistribution[BooleanCountingFunction[{2, 3}, {x, y, z}], {{x, ExponentialDistribution[λ]}, {y, ExponentialDistribution[λ]}, {z, ExponentialDistribution[λ]}}];RiskAchievementImportance[ℱ, t]//Simplifyd = ExponentialDistribution[1];ℱ = FailureDistribution[x∧(y∨z), {{x, d}, {y, d}, {z, d}}];
ra = RiskAchievementImportance[ℱ, t]Plot[Evaluate@MapThread[Tooltip, {ra, {x, y, z}}], {t, 0, 4}, PlotRange -> {0, 5}]d = ExponentialDistribution[1];ℱ = FailureDistribution[x∨(y∧z), {{x, d}, {y, d}, {z, d}}];ra = RiskAchievementImportance[ℱ, t]//SimplifyPlot[Evaluate@MapThread[Tooltip, {ra, {x, y, z}}], {t, 0, 4}, PlotRange -> {0, 5}]{Subscript[d, 1], Subscript[d, 2], Subscript[d, 3]} = {ExponentialDistribution[1], ExponentialDistribution[1], ExponentialDistribution[λ]};ℱ = FailureDistribution[x∧(y∨z), {{x, Subscript[d, 1]}, {y, Subscript[d, 2]}, {z, Subscript[d, 3]}}];ra = RiskAchievementImportance[ℱ, t]//Simplify
Table[Plot[Evaluate@MapThread[Tooltip, {ra /. λ -> k, {x, y, z}}], {t, 0, 2}, PlotRange -> {0, 5}, PlotLabel -> k], {k, 1, 5, 2}]任意の有効なFailureDistributionを使うことができる:
{Subscript[𝒟, 1], Subscript[𝒟, 2]} = {ExponentialDistribution[1], ExponentialDistribution[2]};ℱ = FailureDistribution[x∧y, {{x, Subscript[𝒟, 1]}, {y, StandbyDistribution[Subscript[𝒟, 2], {Subscript[𝒟, 2], Subscript[𝒟, 2]}]}}];RiskAchievementImportance[ℱ, t]
Plot[Evaluate@%, {t, 0, 3}, PlotRange -> {0, 10}]FailureDistributionは多くの異なる分布を含むことができる:
ℱ = FailureDistribution[x∧y∧z, {{x, LogNormalDistribution[1, 3]}, {y, RayleighDistribution[2]}, {z, WeibullDistribution[1, 2]}}];RiskAchievementImportance[ℱ, t]部分系の重要度尺度を得るために段階を追って系をモデル化する:
ℱsub = FailureDistribution[x∧y, {{x, ExponentialDistribution[1]}, {y, ExponentialDistribution[1]}}];ℱ = ReliabilityDistribution[z∨f, {{z, ExponentialDistribution[1]}, {f, ℱsub}}];ra = RiskAchievementImportance[ℱ, t]Plot[Evaluate@MapThread[Tooltip, {ra, {z, f}}], {t, 0, 4}]アプリケーション (3)
1日の作業時間の間に系の信頼を低下させる可能性が最も高い成分を求める:
{Subscript[𝒟, 1], Subscript[𝒟, 2], Subscript[𝒟, 3]} = {ExponentialDistribution[1], ExponentialDistribution[2], WeibullDistribution[1, 2]};ℛ = ReliabilityDistribution[x∧(y∨z), {{x, Subscript[𝒟, 1]}, {y, Subscript[𝒟, 2]}, {z, Subscript[𝒟, 3]}}];ra = RiskAchievementImportance[ℛ, t]//FunctionExpand//SimplifyPlot[Evaluate@MapThread[Tooltip, {ra, {x, y, z}}], {t, 0, 1.5}, Filling -> Axis, AxesOrigin -> {0, 0}]1日の作業時間の間で,成分  が故障すると系の信頼性が最も損なわれる可能性がある:
ra /. t -> 1//N信頼性尺度とは, を悪化させることによって系の不信頼性が高くなる因子のことである.最悪の場合は
 の故障であり,これは結果として不信頼性を1にする:
1 / CDF[ℛ, t]//Refine[#, t > 0]&FullSimplify[% - RiskAchievementImportance[ℛ, t][[1]]]航空機の離陸時にリスク増加価値が最高の成分を分析する.格納扉は自動・手動のどちらで開くこともできる:
hangarDoor = power∨manual;fuelTransferA2 = power∧pumpA2;fuelTransferB2 = power∧pumpB2;さらに2つのポンプを信頼できる電池を使って動かすことができる.したがって次の燃料移送構造となる:
fuelTransfer = (pumpA1∧(pumpB1∨fuelTransferB2))∨(fuelTransferA2∧(pumpB1∨fuelTransferB2));launch = fuelStorage∧fuelTransfer∧hangarDoor∧deicing;vars = {deicing, fuelStorage, manual, power, pumpA1, pumpB1, pumpA2, pumpB2};lifetimes = ExponentialDistribution /@ {10^-7, 10^-8, 10^-3, 2×10^-4, 5×10^-4, 5×10^-4, 5×10^-4, 5×10^-4};dists = Transpose[{vars, lifetimes}];ℛ = ReliabilityDistribution[launch, dists];ra = RiskAchievementImportance[ℛ, t];燃料タンクをモニターして不信頼性が高くなるのを防ぐべきである:
Plot[Evaluate@MapThread[Tooltip, {ra, vars}], {t, 0, 2500}]弁が1つで余分なポンプが2つ付いた揚水装置を考える.成分の信頼性は確率で与えられる:
ℛ = ReliabilityDistribution[valve∧(pump1∨pump2), {{valve, BernoulliDistribution[0.99]}, {pump1, BernoulliDistribution[0.97]}, {pump2, BernoulliDistribution[0.97]}}];不信頼性が高まるのを防ぐために最も必要なのは弁をモニターすることである:
RiskAchievementImportance[ℛ, t]//Refine[#, t < 1]&特性と関係 (4)
RiskAchievementImportanceはProbabilityによって定義することができる:
ℛ = ReliabilityDistribution[x∨y, {{x, ExponentialDistribution[Subscript[λ, 1]]}, {y, ErlangDistribution[k, Subscript[λ, 2]]}}];r = Probability[τ ≤ t, τℛ]rf = Table[Probability[τ ≤ t, τℛ /. c -> False], {c, ℛ[[2, All, 1]]}]rf / r//Refine[#, t > 0]&FullSimplify[% - RiskAchievementImportance[ℛ, t]] のとき,RiskAchievementImportanceは1に近付く:
ℛ = ReliabilityDistribution[x∨y, {{x, ExponentialDistribution[3]}, {y, WeibullDistribution[1, 2]}}];RiskAchievementImportance[ℛ, t]Limit[%, t -> ∞]RiskAchievementImportanceは直列の系ではすべての成分について等しい:
ℛ = ReliabilityDistribution[x∧y∧z, {{x, ExponentialDistribution[λ]}, {y, WeibullDistribution[2, 4]}, {z, ErlangDistribution[2, 4]}}];RiskAchievementImportance[ℛ, t]Equal@@%𝒟 = ExponentialDistribution[λ];RiskAchievementImportance[ReliabilityDistribution[x∧y, {{x, 𝒟}, {y, 𝒟}, {z, 𝒟}}], t]テキスト
Wolfram Research (2012), RiskAchievementImportance, Wolfram言語関数, https://reference.wolfram.com/language/ref/RiskAchievementImportance.html.
CMS
Wolfram Language. 2012. "RiskAchievementImportance." Wolfram Language & System Documentation Center. Wolfram Research. https://reference.wolfram.com/language/ref/RiskAchievementImportance.html.
APA
Wolfram Language. (2012). RiskAchievementImportance. Wolfram Language & System Documentation Center. Retrieved from https://reference.wolfram.com/language/ref/RiskAchievementImportance.html