

StateSpaceTransform
StateSpaceTransform[sys,{p,q}]
使用矩阵 p 和 q,变换状态空间模型 sys.
StateSpaceTransform[sys,{{x1p1[z],…},{z1q1[x],…}}]
使用变量转换 {x1p1[z],…} 和 {z1q1[x],…} 进行转换.
更多信息和选项
- StateSpaceTransform 返回经过变换的模型,其中状态变量已经变换. 变换可以是相似度、等价或者严格等价变换.
- 系统 sys 可以是一个标准或描述符 StateSpaceModel、 AffineStateSpaceModel 或者 NonlinearStateSpaceModel.
- 对于标准 StateSpaceModel[{a,b,c,d}],原始和变换系统的关系由变换
 表示. 相应的方程由下面给出:
-
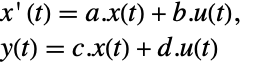
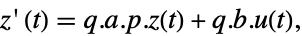
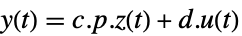
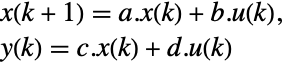
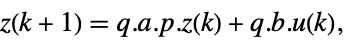
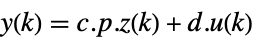
- 通常 p 和 q 是逆矩阵,在这种情况i型啊,变换是相似度变换. p 和 q 的下列默认值用于标准 StateSpaceModel 变换:
-
p 或者 {p,Automatic} {p,Inverse[p]} {Automatic,q} {Inverse[q],q} - 对于描述器 StateSpaceModel[{a,b,c,d,e}],原始和变换系统之间的关系用变换
 表示,而相应的方程由下面给出:
-
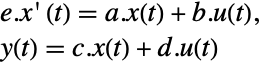
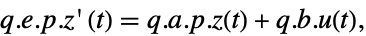
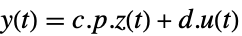
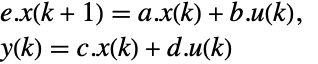
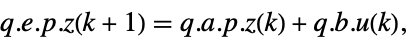
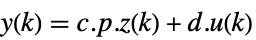
- 通常 p 和 q 是可逆矩阵,但不是逆矩阵,这种情况下,变换是一个等价变换. 下面默认值用于描述器 StateSpaceModel 变换:
-
p 或者 {p,Automatic} {p,IdentityMatrix[n]} {Automatic,q} {IdentityMatrix[n],q} - 对一个 AffineStateSpaceModel[{a,b,c,d},x] 和有 j 雅可比矩阵 D[p[z],{z}] 的 NonlinearStateSpaceModel[{f,g},x,u],初始和变换后系统通过变换
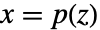 相连接,并且响应方程如下给出:
-
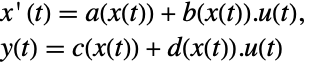
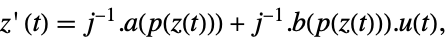
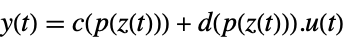
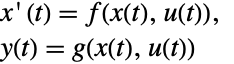
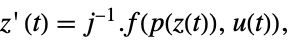
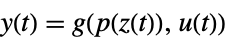
- 典型地, p[z] 和 q[x] 互逆,这种情况下变换是可逆映射.
-
{{x1->p1[z],…},{z1,…}} 如果需要计算 q[x] {Automatic,{z1->q[x],…}} 计算 p[z] - 当变量变换矩阵 {p,q} 被给出,所得系统与输入是相同类型的. 非线性状态空间模型的情况下,取它们来表示变换规则 {{x1->p〚1〛.z,…},{z1->q〚1〛.x,…}}.
- 当变量变换规则 {{x1->p1[z],…},…} 被给出,所得系统总是 AffineStateSpaceModel 或 NonlinearStateSpaceModel.
- StateSpaceTransform 接受选项 DescriptorStateSpace.
范例
打开所有单元 关闭所有单元基本范例 (1)

{ssm, p} = {StateSpaceModel[{{{0.5195, 0.2959}, {0.3081, 0.9136}}, {{0.0987}, {-1}}, {{1, 0}}, {{0}}},
 SamplingPeriod -> None, SystemsModelLabels -> None], p = (|     |    |
| --- | -- |
| 0.5 | 0  |
| 1 | -1 |)};StateSpaceTransform[ssm, p]StateSpaceTransform[ssm, {p, Inverse[p]}]范围 (15)
线性变换 (10)

StateSpaceTransform[StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}}},
SamplingPeriod -> None, SystemsModelLabels -> None], {{p}}]StateSpaceTransform[StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}}},
SamplingPeriod -> None, SystemsModelLabels -> None], {{{p}}, {{(1/p)}}}]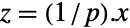
StateSpaceTransform[StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}}},
 SamplingPeriod -> None, SystemsModelLabels -> None], {Automatic, {{(1/p)}}}]
StateSpaceTransform[StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}},
  {{e}}}, SamplingPeriod -> None, SystemsModelLabels -> None], {{{p}}, {{(1/p)}}}]
StateSpaceTransform[StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}},
{{e}}}, SamplingPeriod -> None, SystemsModelLabels -> None], {{p}}]StateSpaceTransform[StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}},
{{e}}}, SamplingPeriod -> None, SystemsModelLabels -> None], {{{p}}, {{1}}}]StateSpaceTransform[StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}},
{{e}}}, SamplingPeriod -> None, SystemsModelLabels -> None], {Automatic, {{q}}}]
StateSpaceTransform[StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}},
{{e}}}, SamplingPeriod -> None, SystemsModelLabels -> None], {{{1}}, {{q}}}]StateSpaceTransform[StateSpaceModel[{{{Subscript[a, 11], Subscript[a, 12]},
{Subscript[a, 21], Subscript[a, 22]}},
{{Subscript[b, 11]}, {Subscript[b, 21]}},
{{Subscript[c, 11], Subscript[c, 12]}},
{{Subscript[d, 11]}}, {{Subscript[e, 11],
Subscript[e, 12]}, {Subscript[e, 21],
Subscript[e, 22]}}}, SamplingPeriod -> None, SystemsModelLabels -> None], {(| | |
| --- | --- |
| p11 | p12 |
| p21 | p22 |), (| | |
| --- | --- |
| q11 | q12 |
| q21 | q22 |)}]StateSpaceTransform[%, Inverse /@ {(| | |
| --- | --- |
| p11 | p12 |
| p21 | p22 |), (| | |
| --- | --- |
| q11 | q12 |
| q21 | q22 |)}]StateSpaceTransform[StateSpaceModel[{{{Subscript[a, 11], Subscript[a, 12]},
{Subscript[a, 21], Subscript[a, 22]}},
{{Subscript[b, 11]}, {Subscript[b, 21]}},
{{Subscript[c, 11], Subscript[c, 12]}},
{{Subscript[d, 11]}}, {{Subscript[e, 11],
Subscript[e, 12]}, {Subscript[e, 21],
Subscript[e, 22]}}}, SamplingPeriod -> None, SystemsModelLabels -> None], {(| | |
| --- | --- |
| p11 | p12 |
| 0 | 0 |), (| | |
| --- | - |
| q11 | 0 |
| q21 | 0 |)}]StateSpaceTransform[StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}}},
SamplingPeriod -> τ, SystemsModelLabels -> None], {{p}}]根据  变换一个 AffineStateSpaceModel:
StateSpaceTransform[AffineStateSpaceModel[{{a[x]}, {{b[x]}},
  {c[x]}, {{d[x]}}}, {x},
Automatic, {Automatic}, Automatic, SamplingPeriod -> None], {{p}}]StateSpaceTransform[AffineStateSpaceModel[{{a[x]}, {{b[x]}},
{c[x]}, {{d[x]}}}, {x},
Automatic, {Automatic}, Automatic, SamplingPeriod -> None], {{x -> p z}, {z}}]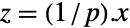
StateSpaceTransform[AffineStateSpaceModel[{{a[x]}, {{b[x]}},
  {c[x]}, {{d[x]}}}, {x},
Automatic, {Automatic}, Automatic, SamplingPeriod -> None], {Automatic, {{(1/p)}}}]StateSpaceTransform[AffineStateSpaceModel[{{a[x]}, {{b[x]}},
{c[x]}, {{d[x]}}}, {x},
Automatic, {Automatic}, Automatic, SamplingPeriod -> None], {{x}, {z -> (1/p)x}}]StateSpaceTransform[AffineStateSpaceModel[{{a[x]}, {{b[x]}},
{c[x]}, {{d[x]}}}, {x},
Automatic, {Automatic}, Automatic, SamplingPeriod -> None], {{{p}}, {{(1/p)}}}]StateSpaceTransform[AffineStateSpaceModel[{{a[x]}, {{b[x]}},
{c[x]}, {{d[x]}}}, {x},
Automatic, {Automatic}, Automatic, SamplingPeriod -> None], {{x -> p z}, {z -> (1/p)x}}]根据  变换 NonlinearStateSpaceModel:
StateSpaceTransform[NonlinearStateSpaceModel[{{f[x, u]},
  {g[x, u]}}, {x}, {u},
{Automatic}, Automatic, SamplingPeriod -> None], {{p}}]StateSpaceTransform[NonlinearStateSpaceModel[{{f[x, u]}, {g[x, u]}}, {x}, {u}, {Automatic}, Automatic, SamplingPeriod -> None], {{x -> p z}, {z}}]StateSpaceTransform[NonlinearStateSpaceModel[{{f[x, u]}, {g[x, u]}}, {x}, {u}, {Automatic}, Automatic, SamplingPeriod -> None], {{x}, {z -> (1/p)x}}]StateSpaceTransform[NonlinearStateSpaceModel[{{f[x, u]},
{g[x, u]}}, {x}, {u},
{Automatic}, Automatic, SamplingPeriod -> None], {{x -> p z}, {z}}]对于正交矩阵,可使用 Transpose,而不是 Automatic 或者 Inverse:
p = (|             |              |
| ----------- | ------------ |
| (1/Sqrt[2]) | (1/Sqrt[2])  |
| (1/Sqrt[2]) | -(1/Sqrt[2]) |);p.p//MatrixFormStateSpaceTransform[StateSpaceModel[{{{Subscript[a, 1, 1], Subscript[a, 1, 2]},
{Subscript[a, 2, 1], Subscript[a, 2, 2]}},
{{Subscript[b, 1, 1]}, {Subscript[b, 2, 1]}},
{{Subscript[c, 1, 1], Subscript[c, 1, 2]}},
{{Subscript[d, 1, 1]}}}, SamplingPeriod -> None, SystemsModelLabels -> None], {p, p}]Nonlinear Transformations: (5)
StateSpaceModel 的非线性变换:
StateSpaceTransform[StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}}},
SamplingPeriod -> None, SystemsModelLabels -> None], {{x -> p[z]}, {z}}]StateSpaceTransform[StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}}},
SamplingPeriod -> None, SystemsModelLabels -> None], {{x}, {z -> q[x]}}]AffineStateSpaceModel 的非线性变换:
StateSpaceTransform[AffineStateSpaceModel[{{a[x]}, {{b[x]}},
  {c[x]}, {{d[x]}}}, {x},
Automatic, {Automatic}, Automatic, SamplingPeriod -> None], {{x -> p[z]}, {z}}]StateSpaceTransform[AffineStateSpaceModel[{{a[x]}, {{b[x]}},
{c[x]}, {{d[x]}}}, {x},
Automatic, {Automatic}, Automatic, SamplingPeriod -> None], {{x}, {z -> q[x]}}]NonlinearStateSpaceModel 的非线性变换:
StateSpaceTransform[NonlinearStateSpaceModel[{{f[x, u]},
  {g[x, u]}}, {x}, {u},
{Automatic}, Automatic, SamplingPeriod -> None], {{x -> p[z]}, {z}}]StateSpaceTransform[NonlinearStateSpaceModel[{{f[x, u]},
{g[x, u]}}, {x}, {u},
{Automatic}, Automatic, SamplingPeriod -> None], {{x}, {z -> q[x]}}]StateSpaceTransform[StateSpaceModel[{{{Subscript[a, 1, 1], Subscript[a, 1, 2]},
{Subscript[a, 2, 1], Subscript[a, 2, 2]}},
{{Subscript[b, 1, 1]}, {Subscript[b, 2, 1]}},
{{Subscript[c, 1, 1], Subscript[c, 1, 2]}},
{{Subscript[d, 1, 1]}}}, SamplingPeriod -> None, SystemsModelLabels -> None], {{Subscript[x, 1] -> Subscript[z, 1] + Subscript[z, 1]Subscript[z, 1], Subscript[x, 2] -> Subscript[z, 2] + Subscript[z, 1]}, {Subscript[z, 1] -> (1/2) (-1 + Sqrt[1 + 4 Subscript[x, 1]]), Subscript[z, 2] -> (1/2) (1 - Sqrt[1 + 4 Subscript[x, 1]] + 2 Subscript[x, 2])}}]StateSpaceTransform[AffineStateSpaceModel[{{a[x]}, {{b[x]}},
{c[x]}, {{d[x]}}},
{{x, Subscript[x, 0]}}, Automatic, {Automatic}, Automatic,
SamplingPeriod -> None], {{x -> p z}, {z -> (1/p)x}}]推广和延伸 (2)
ssm = StateSpaceModel[{{{Subscript[a, 1], 0, 0}, {0, Subscript[a, 2], 0},
   {0, 0, Subscript[a, 3]}}, {{0, 0}, {Subscript[b, 1], 0},
   {0, Subscript[b, 2]}}, {{Subscript[c, 1], 0, 0},
   {0, 0, Subscript[c, 3]}},
  {{Subscript[d, 11], Subscript[d, 12]},
   {Subscript[d, 21], Subscript[d, 22]}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];p = {{0, 0}, {1, 0}, {0, 1}};StateSpaceTransform[ssm, p]StateSpaceTransform[ssm, {p, p}]assm = AffineStateSpaceModel[{{Subscript[a, 1]*Subscript[x, 1],
Subscript[a, 2]*Subscript[x, 2],
Subscript[a, 3]*Subscript[x, 3]},
{{Subscript[b, 1]}, {Subscript[b, 2]}, {Subscript[b, 3]}},
{Subscript[c, 1]*Subscript[x, 1],
Subscript[c, 2]*Subscript[x, 2]},
{{Subscript[d, 1]}, {Subscript[d, 2]}}},
{Subscript[x, 1], Subscript[x, 2], Subscript[x, 3]},
Automatic, {Automatic, Automatic}, Automatic, SamplingPeriod -> None];
pp = {Subscript[x, 1] -> Subscript[z, 1], Subscript[x, 2] -> Subscript[z, 2], Subscript[x, 3] -> Subscript[z, 3]};
qq = {{Subscript[z, 1] -> Subscript[x, 1], Subscript[z, 2] -> Subscript[x, 2]}, {Subscript[z, 3] -> Subscript[x, 3]}};StateSpaceTransform[assm, {pp, qq}]StateSpaceTransform[assm, {pp, Flatten[qq]}]选项 (1)
DescriptorStateSpace (1)
视标准 StateSpaceModel 为广义系统:
StateSpaceTransform[StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}}},
SamplingPeriod -> None, SystemsModelLabels -> None], {{p}}, DescriptorStateSpace -> True]StateSpaceTransform[StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}},
{{1}}}, SamplingPeriod -> None, SystemsModelLabels -> None], {{p}}]StateSpaceTransform[StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}}},
SamplingPeriod -> None, SystemsModelLabels -> None], {Automatic, {{q}}}, DescriptorStateSpace -> True]StateSpaceTransform[StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}},
{{1}}}, SamplingPeriod -> None, SystemsModelLabels -> None], {Automatic, {{q}}}]应用 (6)
ControllableCompanion[ssm_StateSpaceModel] /; ControllableModelQ[ssm] := Module[{A = First@Normal@ssm, dim, cv, coeffsList, mat, s1},
	dim = Last@Dimensions@A;
	coeffsList = CoefficientList[Det[cv IdentityMatrix[dim] - A], cv];
	mat = HankelMatrix[Rest[coeffsList] / Last[coeffsList]];
	s1 = ControllabilityMatrix[ssm].mat;
StateSpaceTransform[ssm, s1]]ControllableCompanion[StateSpaceModel[{{{1, -1, 1}, {1, 2, 1}, {-1, 1, 2}}, {{1}, {-1}, {0}}, {{1, -1, 0}}, {{0}}},
SamplingPeriod -> None, SystemsModelLabels -> None]]ObservableCompanion[ssm_StateSpaceModel] /; ObservableModelQ[ssm] := Module[{A = First@Normal@ssm, dim, cv, coeffsList, mat, s1},
dim = Last@Dimensions@A;
coeffsList = CoefficientList[Det[cv IdentityMatrix[dim] - A], cv];
mat = HankelMatrix[Rest[coeffsList] / Last[coeffsList]];
s1 = mat.ObservabilityMatrix[ssm];
StateSpaceTransform[ssm, {Inverse@s1, s1}]]ObservableCompanion[StateSpaceModel[{{{1, -1, 1}, {1, 2, 1}, {-1, 1, 2}}, {{1}, {-1}, {0}}, {{1, -1, 0}}, {{0}}},
SamplingPeriod -> None, SystemsModelLabels -> None]]ssm = StateSpaceModel[{{{Subscript[a, 11], Subscript[a, 12],
Subscript[a, 13], Subscript[a, 14]},
{Subscript[α, 21], Subscript[α, 22], Subscript[α, 23],
Subscript[α, 24]}, {Subscript[Α, 31],
Subscript[Α, 32], Subscript[Α, 33],
Subscript[Α, 34]}, {Subscript[a, 41], Subscript[a, 42],
Subscript[a, 43], Subscript[a, 44]}},
{{Subscript[b, 1]}, {Subscript[β, 2]},
{Subscript[Β, 3]}, {Subscript[b, 4]}},
{{Subscript[c, 11], Subscript[γ, 12], Subscript[Γ, 13],
Subscript[c, 14]}, {Subscript[c, 21], Subscript[γ, 22],
Subscript[Γ, 23], Subscript[c, 24]}},
{{Subscript[d, 1]}, {Subscript[d, 2]}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];StateSpaceTransform[ssm, (| | | | |
| - | - | - | - |
| 1 | 0 | 0 | 0 |
| 0 | 0 | 1 | 0 |
| 0 | 1 | 0 | 0 |
| 0 | 0 | 0 | 1 |)]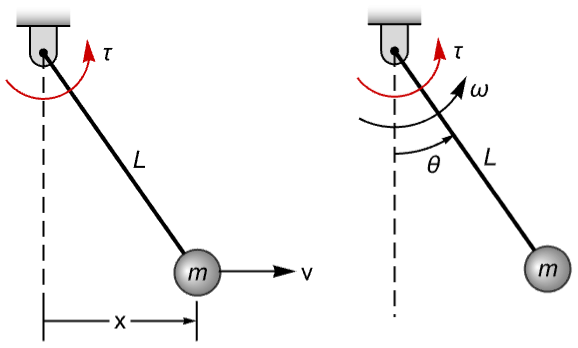
asys = AffineStateSpaceModel[
 {{v, (-v^2)*(x/(L^2 - x^2)) -
    (g*x*Sqrt[L^2 - x^2])/L^2},
  {{0}, {Sqrt[L^2 - x^2]/(L^2*m)}},
  {ArcSin[x/L]}, {{0}}}, {x, v},
{τ}, {Automatic}, Automatic, SamplingPeriod -> None];StateSpaceTransform[asys, {{x -> L Sin[θ], v -> L Cos[θ] ω}, {θ, ω}}]//PowerExpandmotor = AffineStateSpaceModel[{{((-R)*Subscript[i, a] +
ω*Sin[θ*Subscript[n, r]]*
Subscript[K, m])/L,
((-R)*Subscript[i, b] -
ω*Cos[θ*Subscript[n, r]]*
Subscript[K, m])/L,
((-b)*ω -
Sin[θ*Subscript[n, r]]*
Subscript[i, a]*Subscript[K, m] +
Cos[θ*Subscript[n, r]]*
Subscript[i, b]*Subscript[K, m])/J,
ω}, {{1, 0}, {0, 1}, {0, 0}, {0, 0}}, {θ, ω},
{{0, 0}, {0, 0}}}, {Subscript[i, a],
Subscript[i, b], ω, θ},
{Subscript[v, a], Subscript[v, b]},
{Automatic, Automatic}, Automatic, SamplingPeriod -> None];

StateSpaceTransform[motor, {{Subscript[i, a] -> Subscript[i, d] Cos[Subscript[n, r]θ] - Subscript[i, q] Sin[Subscript[n, r]θ], Subscript[i, b] -> Subscript[i, d] Sin[Subscript[n, r]θ] + Subscript[i, q] Cos[Subscript[n, r]θ], ω -> ω, θ -> θ}, {Subscript[i, d], Subscript[i, q], ω, θ}}]SystemsModelSeriesConnect[TransferFunctionModel[{{{Cos[θ*Subscript[n, r]],
-Sin[θ*Subscript[n, r]]},
{Sin[θ*Subscript[n, r]],
Cos[θ*Subscript[n, r]]}}, 1}, ], %]//Simplifynsys = NonlinearStateSpaceModel[{{r*v - q*w +
X/m - g*Sin[θ],
(-r)*u + p*w +
Y/m + g*Cos[θ]*Sin[ϕ],
q*u - p*v + Z/m +
g*Cos[θ]*Cos[ϕ]}, {}},
{u, v, w}, {X, Y,
Z}, Automatic, Automatic, SamplingPeriod -> None, SystemsModelLabels -> {{}, None}];Simplify[StateSpaceTransform[nsys, {{u -> V Cos[α] Cos[β], v -> V Sin[β], w -> V Sin[α] Cos[β]}, {V, α, β}}]]属性和关系 (8)
ssm1 = StateSpaceModel[{{{-0.75, 0.25}, {-0.01, -1}}, {{0.005}, {0.05}}, {{1, 0}}, {{0}}},
 SamplingPeriod -> None, SystemsModelLabels -> None];
ssm2 = StateSpaceTransform[ssm1, {{1, -1}, {0, 1}}];Grid[{Table[Plot[Evaluate@OutputResponse[s, 1, {t, 10}], {t, 0, 10}, ImageSize -> Small], {s, {ssm1, ssm2}}]}, Spacings -> 2]ssm1 = StateSpaceModel[{{{a}}, {{b}}, {{c}}, {{d}}},
SamplingPeriod -> None, SystemsModelLabels -> None];
ssm2 = StateSpaceTransform[ssm1, {{p}}];TransferFunctionModel[ssm1][s] == TransferFunctionModel[ssm2][s]ssm1 = StateSpaceModel[{{{Subscript[a, 11], Subscript[a, 12]},
{Subscript[a, 21], Subscript[a, 22]}},
{{Subscript[b, 1]}, {Subscript[b, 2]}},
{{Subscript[c, 1], Subscript[c, 2]}}, {{0}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];
ssm2 = StateSpaceTransform[ssm1, {{Subscript[p, 11], Subscript[p, 12]}, {Subscript[p, 21], Subscript[p, 22]}}];{a1, a2} = First /@ Normal /@ {ssm1, ssm2};Simplify[Eigenvalues[a1] == Eigenvalues[a2]]ssm1 = StateSpaceModel[{{{Subscript[a, 11], 0}, {0, Subscript[a, 22]}},
{{Subscript[b, 1]}, {0}},
{{Subscript[c, 1], Subscript[c, 2]}}, {{0}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];
ssm2 = StateSpaceTransform[ssm1, {{Subscript[p, 11], Subscript[p, 12]}, {Subscript[p, 21], Subscript[p, 22]}}];ControllableModelQ /@ {ssm1, ssm2}ObservableModelQ /@ {ssm1, ssm2}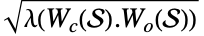
hankelSingularValues[sys_] :=
Module[{ns = N[sys]}, wc = ControllabilityGramian[ns];wo = ObservabilityGramian[ns];Sqrt[Eigenvalues[wc.wo]]];ssm1 = StateSpaceModel[{{{-1, 0, 3}, {2, -1, 3}, {1, -1, -1}}, {{1}, {1}, {2}}, {{0, 1, -1}}, {{0}}},
SamplingPeriod -> None, SystemsModelLabels -> None];
ssm2 = StateSpaceTransform[ssm1, {{1, -1, 1}, {0, 1, 0}, {1, 0, 0}}];hankelSingularValues[ssm1] - hankelSingularValues[ssm2]//Normssm = StateSpaceModel[{{{0, 1}, {-12, -7}}, {{0}, {1}}, {{2, 1}}, {{0}}}, SamplingPeriod -> None,
SystemsModelLabels -> None];基于 ControllabilityMatrix 的 ControllableDecomposition:
{p, ssmt} = ControllableDecomposition[ssm];
{StateSpaceTransform[ssm, p], ssmt}
基于 ObservabilityMatrix 的 ObservableDecomposition:
{p, ssmt} = ObservableDecomposition[ssm];
{StateSpaceTransform[ssm, p], ssmt}
基于 ObservabilityGramian 的 InternallyBalancedDecomposition:
{p, ssmt} = InternallyBalancedDecomposition[ssm];
{StateSpaceTransform[ssm, p], ssmt}//N
基于 JordanDecomposition 的 JordanModelDecomposition:
{p, ssmt} = JordanModelDecomposition[ssm];
{StateSpaceTransform[ssm, p], ssmt}{p, ssmt} = KroneckerModelDecomposition[ssm];
{StateSpaceTransform[ssm, p], ssmt}通过坐标转换的线性化也是与使用 StateSpaceTransform 相关的:
𝒮 = StateTransformationLinearize[asys = AffineStateSpaceModel[{{4*Subscript[x, 1], 7*Subscript[x, 1]^2 +
Subscript[x, 2]}, {{1}, {-1 + 2*Subscript[x, 1]}},
{Subscript[x, 1]}, {{0}}}, {Subscript[x, 1],
Subscript[x, 2]}, {{Subscript[, 1], 0}}, {Automatic}, Automatic,
SamplingPeriod -> None]];{StateSpaceTransform[asys, 𝒮[{"StateTransformation", "InverseStateTransformation"}]], 𝒮["TransformedSystem"]}asys = AffineStateSpaceModel[{{Subscript[x, 2] + Subscript[x, 2]^2,
Subscript[x, 3] - Subscript[x, 1]*Subscript[x, 4] +
Subscript[x, 4]*Subscript[x, 5],
-Subscript[x, 2]^2 + Subscript[x, 2]*Subscript[x, 4] +
Subscript[x, 1]*Subscript[x, 5], Subscript[x, 5],
Subscript[x, 2]^2}, {{0, 1}, {0, 0},
{Cos[Subscript[x, 1] - Subscript[x, 5]], 1}, {0, 0}, {0, 1}},
{Subscript[x, 1] - Subscript[x, 5], Subscript[x, 4]},
{{0, 0}, {0, 0}}}, {Subscript[x, 1], Subscript[x, 2],
Subscript[x, 3], Subscript[x, 4], Subscript[x, 5]},
{Subscript[u, 1], Subscript[u, 2]}, {Automatic, Automatic}, Automatic,
SamplingPeriod -> None];
ℱ = FeedbackLinearize[asys]SystemsModelSeriesConnect[ℱ["FeedbackCompensator"], asys];StateSpaceTransform[%, {Automatic, ℱ["InverseStateTransformation"]}]"TransformedSystem" 属性给出相同的结果:
NonlinearStateSpaceModel[ℱ["TransformedSystem"]]可能存在的问题 (2)
p = {{2, 1, 1}, {1, 0, -1}, {1, 1, 2}};StateSpaceTransform[StateSpaceModel[{RandomReal[2, {3, 3}], RandomReal[1, {3, 1}], {{1, 0, 0}}}], p]
{p.p == IdentityMatrix[3], MatrixRank[p] == 3}assm = AffineStateSpaceModel[{{-Subscript[x, 1] + Subscript[x, 2],
-Subscript[x, 1]}, {{1 + Subscript[x, 2]},
{Subscript[x, 1]}}, {Subscript[x, 1]}, {{0}}},
{{Subscript[x, 1], 0}, {Subscript[x, 2], 0}}, Automatic, {Automatic},
Automatic, SamplingPeriod -> None];pp = {Subscript[x, 1] -> Subscript[z, 1] + Subsuperscript[z, 2, 2], Subscript[x, 2] -> Subscript[z, 2] + Subscript[z, 1]Subscript[z, 2]};
qq = {Subscript[z, 1], Subscript[z, 2]};StateSpaceTransform[assm, {pp, qq}]sols = Solve[Equal@@@pp, qq];
Length[sols]StateSpaceTransform[assm, {pp, sols[[3]]}]文本
Wolfram Research (2010),StateSpaceTransform,Wolfram 语言函数,https://reference.wolfram.com/language/ref/StateSpaceTransform.html (更新于 2014 年).
CMS
Wolfram 语言. 2010. "StateSpaceTransform." Wolfram 语言与系统参考资料中心. Wolfram Research. 最新版本 2014. https://reference.wolfram.com/language/ref/StateSpaceTransform.html.
APA
Wolfram 语言. (2010). StateSpaceTransform. Wolfram 语言与系统参考资料中心. 追溯自 https://reference.wolfram.com/language/ref/StateSpaceTransform.html 年