

PointCountDistribution
PointCountDistribution[pproc,reg]
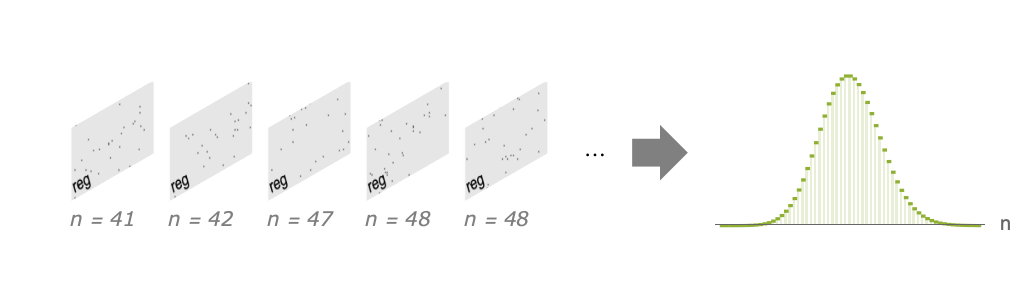
表示区域 reg 中的点过程 pproc 的点数的分布.
PointCountDistribution[pproc,{reg1,…,regn}]
表示区域 regi 中点数的联合分布.
更多信息
- PointCountDistribution 也称为计数分布.
- PointCountDistribution 是点过程 pproc 导致的点布局中点数的分布.
- PointCountDistribution 通常用于估计观测区域中点的总数,如森林中树木的数量、样本中的细胞的数量或表面上瑕疵的数量.
- 对于点过程 pproc,全维区域 reg 中的点数是一个随机变量,其分布由 PointCountDistribution[pproc,reg] 表示.
- PointCountDistribution[pproc,reg] 的均值是区域 reg 中点过程 pproc 的均值.
- 观察区域 regi 和 reg 应是全维的和有界的,SpatialObservationRegionQ 的结果应为真,特殊情况下可用参数定义.
- 可能的情况下,PointCountDistribution 会简化为已知的特殊分布.
- PointCountDistribution 可与 Mean、CDF 和 RandomVariate 等函数一起使用.
范例
打开所有单元 关闭所有单元基本范例 (3)
单位圆盘上的 PoissonPointProcess 的点数的分布:
PointCountDistribution[PoissonPointProcess[μ, 2], Disk[]]{Mean[%], Variance[%]}单位球体内的 HardcorePointProcess 的 PointCountDistribution:
dist = PointCountDistribution[HardcorePointProcess[10, .3, 3], Ball[]]DistributionParameterQ[dist]sample = RandomVariate[dist, 10 ^ 3];Histogram[sample, Automatic, "PDF"]GeoDisk 的 PointCountDistribution:
proc = PoissonPointProcess[3 / Quantity[1, "Miles"] ^ 2, 2];PointCountDistribution[proc, GeoDisk[Here, Quantity[5, "Miles"]]]范围 (4)
单位圆盘上的 BinomialPointProcess 的 PointCountDistribution:
proc = BinomialPointProcess[10, Disk[]];PointCountDistribution[proc]reg = ImplicitRegion[1 / 4 ≤ x ^ 2 + y ^ 2 ≤ 1∧1 ≥ y ≥ x ≥ 0, {x, y}];Region[reg]dist = PointCountDistribution[proc, reg]Mean[dist]//N单位圆盘上的 InhomogeneousPoissonPointProcess 的 PointCountDistribution:
proc = InhomogeneousPoissonPointProcess[Function[{x, y}, Exp[x + y]], 2];proc//PointProcessParameterQPointCountDistribution[proc, Disk[]]PointCountDistribution[proc, {Rectangle[{-1, -1}, {1, 1}], Rectangle[{2, 0}, {3, 1}]}]Histogram3D[RandomVariate[%, 10 ^ 6], 30, PDF]PointCountDistribution[proc, {Rectangle[{-1, -1}, {1, 1}], Rectangle[{-2, 0}, {3, 1}]}]Histogram3D[RandomVariate[%, 10 ^ 6], 30, PDF]Mean[%%]Neyman–Scott 型的聚类过程的 PointCountDistribution 是 CompoundPoissonDistribution:
reg = Disk[{0, 0}, r];PointCountDistribution[CauchyPointProcess[μ, λ, b, 2], reg]PointCountDistribution[MaternPointProcess[μ, λ, rad, 2], reg]PointCountDistribution[ThomasPointProcess[μ, λ, σ, 2], reg]PointCountDistribution[VarianceGammaPointProcess[μ, λ, α, β, 2], reg]通常,Neyman–Scott 点过程的点数分布不取决于聚类点的空间分布:
PointCountDistribution[NeymanScottPointProcess[μ, λ, NormalDistribution[a, b], 2], reg]PointCountDistribution[NeymanScottPointProcess[μ, λ, BinormalDistribution[ρ], 2], reg]在没有解析形式的 PointCountDistribution 的情况下计算概率和期望:
dist = PointCountDistribution[HardcorePointProcess[10, .3, 3], Ball[]];NExpectation[n, ndist, Method -> {"MonteCarlo", "SamplingIncrement" -> 10 ^ 4}]NProbability[n > 20, ndist, Method -> {"MonteCarlo", "SamplingIncrement" -> 10 ^ 3}]应用 (5)
𝒟 = PointCountDistribution[StraussPointProcess[20, 1, .2, 2], Disk[]];NExpectation[n, n𝒟, Method -> {"MonteCarlo", "SamplingIncrement" -> 10 ^ 4}]假设胶合板上平均每 50 平方英尺出现一个瑕疵. 模拟每平方英尺发现瑕疵的过程:
pp = PoissonPointProcess[1 / 50, 2];
reg1 = Rectangle[{0, 0}, {100, 100}];
sample = RandomPointConfiguration[pp, reg1]ListPlot[sample]flawsDist1 = PointCountDistribution[pp, reg1]reg2 = Rectangle[{0, 0}, {4, 8}];flawsDist2 = PointCountDistribution[pp, reg2]Probability[x == 0, xflawsDist2]//N对于面积为 7.54 cm 的圆镜,无瑕疵的概率为 0.91. 使用相同的抛光工艺,制造了另一个面积为 19.50 cm
 的圆镜. 假设瑕疵是独立且随机分布的,求在较大的镜子上没有瑕疵的概率:
flawProc[λ_] = PoissonPointProcess[λ, 2];mirror1 = Disk[{0, 0}, Sqrt[7.54 / π]];dist1 = PointCountDistribution[flawProc[λ], mirror1]sol = First[Solve[Probability[x == 0, xdist1] == 0.9100 && λ > 0, λ]]//Quietmirror2 = Disk[{0, 0}, Sqrt[19.50 / π]];dist2 = PointCountDistribution[flawProc[λ /. sol], mirror2]PDF[dist2, 0]一个 LCD 显示器有 1920×1080 个像素. 如果有问题的像素少于或等于 15 个,则该显示器为合格品. 生产中像素出现故障的概率为  ,并且故障像素的位置是独立且随机的. 求合格显示器的比例:
faultProcess = PoissonPointProcess[5 10^-6, 2];display = Rectangle[{0, 0}, {1920, 1080}];samples = RandomPointConfiguration[faultProcess, display, 3]ListPlot[samples]dist = PointCountDistribution[faultProcess, display]NProbability[n ≤ 15, ndist]求生产合格率至少为 90% 的 4000×2000 像素显示器所要求的像素故障率:
display2 = Rectangle[{0, 0}, {4000, 2000}];dist2 = PointCountDistribution[PoissonPointProcess[λ, 2], display2]prob = Probability[n ≤ 15, ndist2]LogLogPlot[prob, {λ, 10^-7, 10^-5}, GridLines -> All, Frame -> True, FrameLabel -> {"Pixel Failure Rate", None}, PlotLabel -> "LCD Acceptance Rate"]Maximize[{λ, prob ≥ 0.90 && 10^-6 < λ < 2 10^-6}, λ, Reals]
CDF[dist2, 15] /. Last[%]geopos = GeoPosition[{{41.807586328, -87.615127788}, {41.961978526, -87.699709131},
{41.9378739, -87.750043614}, {41.79137343, -87.657233828}, {41.869859534, -87.721345338},
{41.903561493, -87.653509519}, {41.751579291, -87.578075178}, {41.813913673, ... .771736514, -87.66400571}, {41.935270542, -87.740044903},
{41.927801398, -87.754688495}, {41.770131721, -87.611528011}, {41.82467357, -87.626413225},
{41.84418573, -87.701349795}, {41.782546496, -87.64088957}, {41.808896916, -87.611437797}}];geoplot = GeoGraphics[GeoMarker[geopos, "Scale" -> Scaled[0.015]]]pts = Reverse /@ First[geopos];region = ConvexHullMesh[pts];f = HistogramPointDensity[pts]proc = InhomogeneousPoissonPointProcess[Function[{x, y}, f[{x, y}]], 2];dist = PointCountDistribution[proc, region]
Mean[dist]Probability[n < 1200, ndist]reg = EntityValue[Entity["ZIPCode", "60639"], "Polygon"][[1, 1, 1, 1]];
reg = Polygon[Reverse /@ %];RegionQ[reg]RegionPlot[reg]Counts[RegionMember[reg, pts]][True]zip𝒟 = PointCountDistribution[proc, reg]
Mean[zip𝒟]属性和关系 (4)
一对不相连区域上的 PointCountDistribution 是 ProductDistribution:
reg1 = Disk[];
reg2 = Rectangle[{1, 1}, {3, 2.5}];
reg3 = Triangle[{{2, 3}, {4, 6}, {0, 3}}];Graphics[{EdgeForm[Gray], GrayLevel[.6], {reg1, reg2, reg3}}]proc = PoissonPointProcess[30, 2];每个区域上的 PointCountDistribution:
PointCountDistribution[proc, #]& /@ {reg1, reg2, reg3}区域列表上的多元 PointCountDistribution:
PointCountDistribution[proc, {reg1, reg2, reg3}]重叠区域上的 PointCountDistribution:
reg1 = Disk[];
reg2 = Rectangle[{0, 0}, {2, 2}];
reg3 = Triangle[{{1, 1}, {4, 6}, {0, 3}}];Graphics[{EdgeForm[Gray], Opacity[.3], {reg1, reg2, reg3}}]proc = PoissonPointProcess[30, 2];每个区域上的 PointCountDistribution:
PointCountDistribution[proc, #]& /@ {reg1, reg2, reg3}区域列表上的多元 PointCountDistribution:
PointCountDistribution[proc, {reg1, reg2, reg3}]Covariance[%]//MatrixForm覆盖有 BinomialPointProcess 的区域上的 PointCountDistribution:
reg = Rectangle[];
proc = BinomialPointProcess[100, reg];r1 = Rectangle[{0, 1 / 2}, {1 / 3, 1}];
r2 = RegionDifference[Disk[{0, 0}, 2 / 3, {0, π / 2}], r1];covering = {r1, r2, RegionDifference[reg, RegionUnion[r1, r2]]};Show[Table[Region[Style[covering[[i]], ColorData[97, i]]], {i, 3}]]PointCountDistribution[proc, covering]具有非数值参数的区域的 PointCountDistribution:
PointCountDistribution[PoissonPointProcess[μ, 2], Disk[{0, 0}, r]]文本
Wolfram Research (2020),PointCountDistribution,Wolfram 语言函数,https://reference.wolfram.com/language/ref/PointCountDistribution.html.
CMS
Wolfram 语言. 2020. "PointCountDistribution." Wolfram 语言与系统参考资料中心. Wolfram Research. https://reference.wolfram.com/language/ref/PointCountDistribution.html.
APA
Wolfram 语言. (2020). PointCountDistribution. Wolfram 语言与系统参考资料中心. 追溯自 https://reference.wolfram.com/language/ref/PointCountDistribution.html 年